– Sistemingas pastatų ir pramoninių paviršių valymo sprendimas
1. Programos fonas
Didelio aukščio ir didelio paviršiaus valymas yra įprastas pastatų priežiūros ir pramoninių operacijų reikalavimas,
apimančias tokias sritis kaip pastatų fasadai, saulės baterijos ir pramoninės konstrukcijos.
Praktiniuose inžinerijos scenarijuose šios užduotys paprastai turi keletą savybių:
Jie dažnai apima paaukštintus arba sunkiai pasiekiamus paviršius, reikalaujančius pastolių, antžeminių darbo platformų arba pakabinamų
sistemos, kurios žymiai padidina paruošimo laiką ir eksploatacines išlaidas.
Be to, valymo užduotys dažniausiai yra pasikartojančios ir periodinės, tačiau tradiciniai rankiniai metodai riboja
operacijų dažnumą ir mastelį.
Sudėtingos struktūros ir didelio ploto aprėptis dar labiau sumažina efektyvumą ir padidina veikimo sunkumus.
Dėl šių veiksnių reikia labiau automatizuoti ir sisteminti valymo metodus.
2. Sistemos apžvalga
Šis sprendimas pagrįstas avalymo sistemos architektūra su dronu, derinant vykdymą iš oro, antžeminį vandens tiekimą ir išmanųjį valdymą.
Sistema susideda iš:
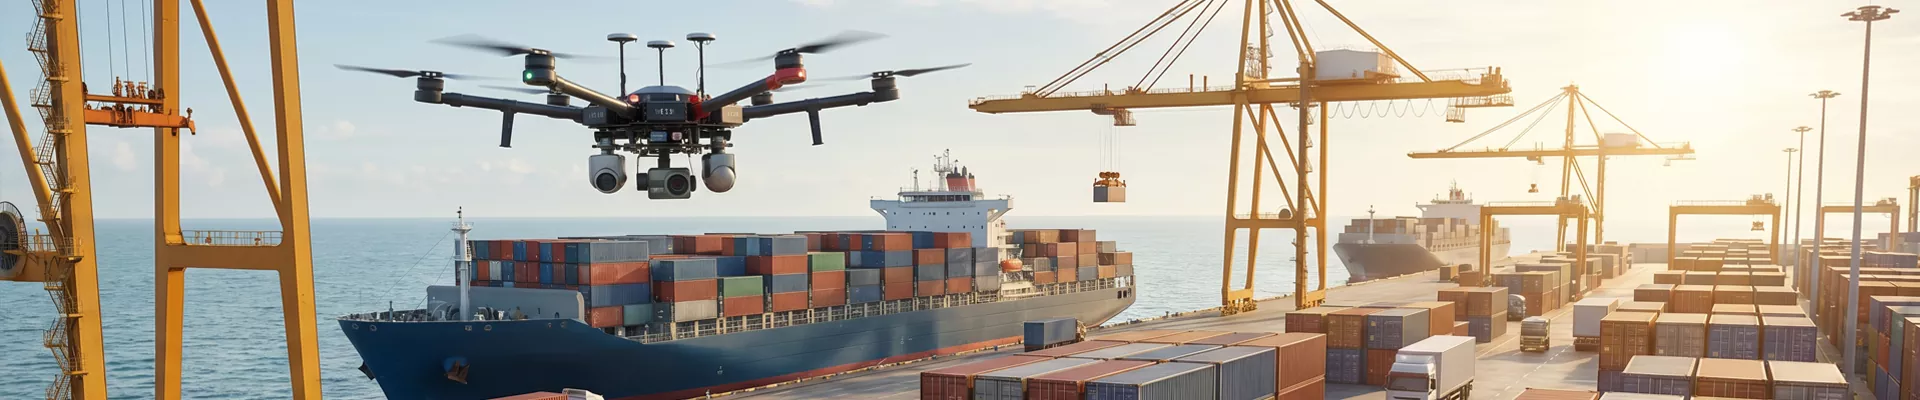
Oro valymo drono platforma
Antžeminio aukšto slėgio vandens tiekimo sistema
Purškimo ir valymo modulis
Skrydžių valdymo ir misijos valdymo sistema
Jis sukurtas kaip modulinė inžinerinė sistema, o ne vienas įrenginys.
3. Oro valymo vykdymo sistema
Pramoninė dronų platforma
Dronas pirmiausia sukurtas siekiant stabilumo ir nuolatinio sklandymo.
Pagrindinės charakteristikos apima:
Stabili svyravimo galimybė, leidžianti išlaikyti atstumą nuo tikslinių paviršių
Vėjui atsparus konstrukcinis dizainas lauko aplinkai
Išorinės naudingosios apkrovos palaikymas, įskaitant žarnas ir purškimo sistemas
Skrydžio stabilizavimas vandens purslų reakcijos jėgoms kompensuoti
Dronas veikia kontroliuojamu atstumu nuo paviršiaus, nuolat valydamas jį judėdamas
iš anksto nustatyti takai.
Požeminio vandens tiekimo sistema
Siekiant įveikti naudingosios apkrovos apribojimus, sistema naudoja antžeminę aukšto slėgio vandens tiekimo konfigūraciją.
Jame yra:
Aukšto slėgio siurblio agregatas su reguliuojama galia
Valymo priemonių maišymo modulis (pasirinktinai)
Sustiprinta vandens žarnų sistema
Slėgio stabilizavimo ir srauto valdymo blokas
Vanduo nuolat tiekiamas nuo žemės į drone sumontuotą purškimo sistemą.
Purškiamas valymo modulis
Purškimo sistema yra modulinė ir pritaikoma įvairioms paviršiaus sąlygoms:
Aukšto slėgio srovės režimas bendram užteršimui
Plataus kampo purškimo režimas, skirtas dideliam plotui padengti
Žemo slėgio rūko režimas jautriems paviršiams
Cheminis valymo režimas pramoniniams likučiams
Skrydžio valdymo ir veikimo logika
Sistema palaiko ir automatizuotus, ir pusiau automatinius darbo režimus.
Pagrindinės funkcijos apima:
Teritorijos segmentavimas ir misijos planavimas
Tinklelio pagrindu vykdomas kelias
Aprėpties stebėjimas ir registravimas
Stebėjimas ir reguliavimas realiuoju laiku
4. Operatyvinė darbo eiga
Įprastuose diegimo scenarijuose darbo eiga vyksta pagal struktūrinę seką:
Pirmiausia išvedamos ir patikrinamos antžeminės sistemos, o po to inicijuojamas dronas.
Suaktyvintas dronas pakyla ir atsiduria šalia tikslinio paviršiaus, išlaikydamas stabilų atstumą
sekti iš anksto nustatytais maršrutais ir vykdyti nuolatines purškimo valymo operacijas.
Sistemos parametrai, tokie kaip skrydžio stabilumas, vandens slėgis ir aprėpties būsena, yra nuolat stebimi ir
prireikus koreguojamas.
Užbaigus vieną sritį, sistema pereina į kitą zoną arba grįžta į pradinę padėtį.
5. Taikymo scenarijai
Daugiaaukščių pastatų fasadai
Stiklinės užuolaidinės sienos
Saulės baterijų valymo sistemos
Pramoninės konstrukcijos ir talpyklos
Infrastruktūros paviršiai, tokie kaip tiltai ir bokštai
6. Sistemos reikšmė
Žvelgiant iš inžinerinės perspektyvos, sistema patobulinta keliose pagrindinėse srityse:
Tai sumažina žmonių poveikį dideliame aukštyje ir pagerina eksploatavimo saugą.
Tai pašalina pastolių ar oro pakėlimo poreikį, todėl sutrumpėja paruošimo laikas.
Tai leidžia greitai įdiegti ir lanksčiai prisitaikyti prie skirtingų struktūrų.
Tai leidžia atlikti standartizuotas ir kartojamas valymo operacijas.
7. Mastelio keitimas
Sistema skirta moduliniam išplėtimui, įskaitant:
Įvairios dronų naudingosios apkrovos konfigūracijos
Įvairios purškimo sistemų integracijos
Kelių padalinių koordinuotos operacijos
Duomenų registravimo ir priežiūros sistemos
8. Išvada
Ši bepiločių orlaivių valymo sistema suteikia standartizuotą ir keičiamą požiūrį į paviršių valymą dideliame aukštyje,
tradiciškai daug darbo reikalaujančios ir didelės rizikos užduotį paverčiant nuotoliniu būdu valdoma inžinerine operacija.
Naudojame slapukus siekdami pasiūlyti geresnę naršymo patirtį, analizuoti svetainės srautą ir suasmeninti turinį. Naudodamiesi šia svetaine sutinkate su mūsų slapukų naudojimu. Privatumo politika