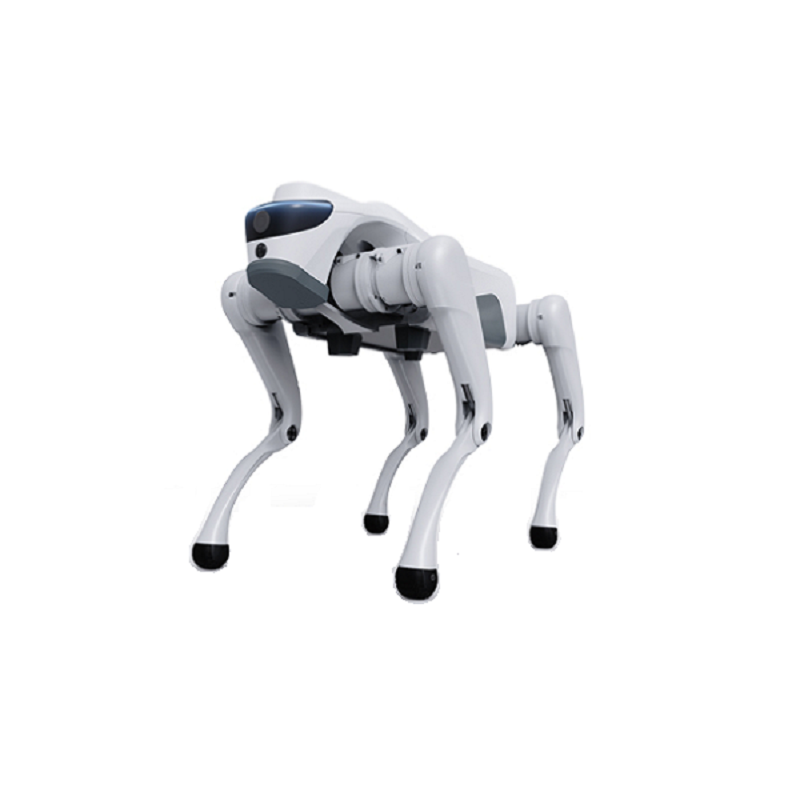
Keturkojai robotai tampa vienu inovatyviausių sprendimų išmaniosios robotikos srityje. Dėl pažangaus mobilumo, didelio prisitaikymo prie aplinkos ir lanksčios valdymo galimybės šie keturkojai robotai padeda pramonės šakoms įveikti iššūkius, kurių tradiciniai robotai negali lengvai išspręsti. Šiame straipsnyje nagrinėjama, kaip veikia keturkojis robotas, kodėl įmonės taiko šią technologiją, kokias problemas ji gali išspręsti ir kaip tokios įmonės kaip Tianjin Weide Aviation Technology Co., Ltd. prisideda prie pažangių robotų sprendimų kūrimo.
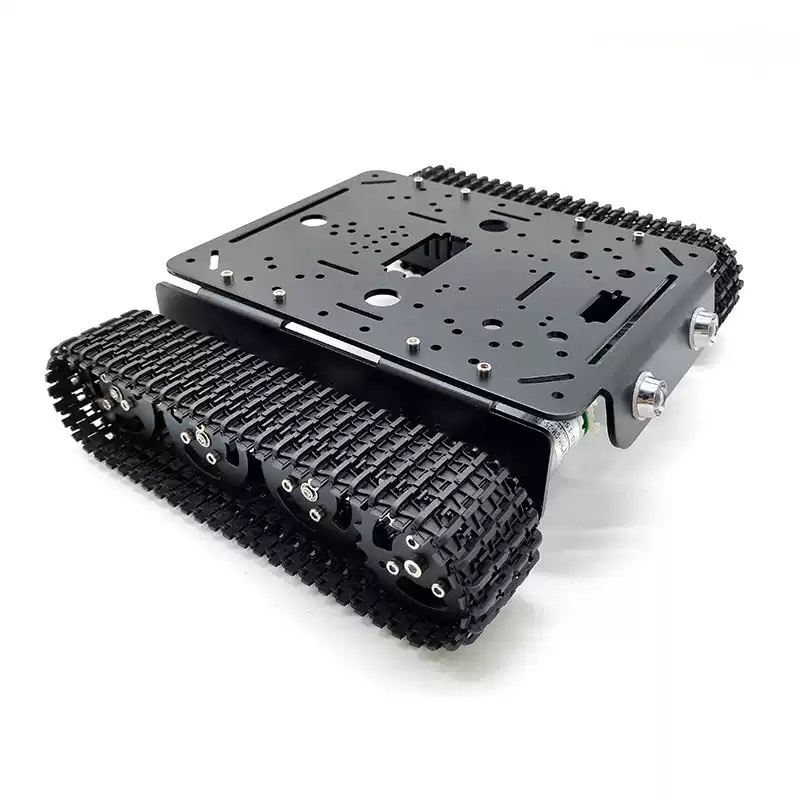
Mokomieji robotai tapo svarbia STEM švietimo, inžinerinio mokymo ir novatoriškų mokymosi aplinkų priemone. Tačiau mokomojo roboto našumas labai priklauso nuo jo pagrindo – roboto važiuoklės – stabilumo, lankstumo ir patikimumo. Pažangi mokomoji roboto važiuoklė suteikia tvirtą struktūrinę paramą, tikslų judesių valdymą ir puikų suderinamumą su įvairiais jutikliais ir elektroniniais komponentais.
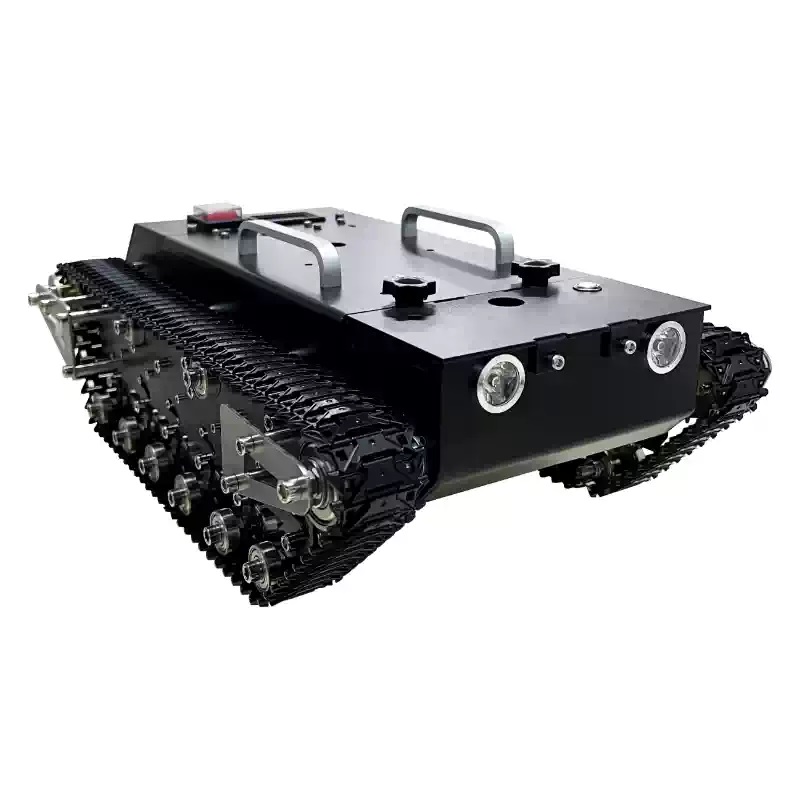
Robotikos tyrimų komandos, universitetų inžinerijos skyriai ir maži robotai, kuriant prototipus, dažnai susiduria su dideliu laiko ir kapitalo spaudimu. Savarankiškai sukurta vikšrinė važiuoklė reikalauja ilgo mechaninio projektavimo, pakabos bandymo ir pavaros derinimo; nebrangios plastikinės vikšrinės platformos lengvai lūžta lauke ir negali apsaugoti didelio tikslumo jutiklių nuo vibracijos pažeidimų. Daugelis uždarojo kodo važiuoklės užrakto pagrindinio judėjimo algoritmų, priversdami kūrėjus praleisti mėnesius pritaikydami pagrindinę valdymo logiką. „Weide HK WD-WT200S“ visiškai metalinė vikšrinė visureigio važiuoklė išsprendžia daugybę MTTP skausmo taškų su visiškai metaline konstrukcija, nepriklausoma pakaba ir atvira STM32 kūrimo architektūra, sumažindama įėjimo slenkstį kuriant lauko nepilotuojamų transporto priemonių algoritmą ir gaminant konkurencijos prototipus.
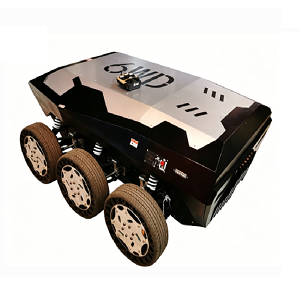
Šešių ratų važiuoklė yra pažangi mobili platforma, sukurta siekiant užtikrinti puikų stabilumą, keliamąją galią ir pritaikymą sudėtingose aplinkose. Nuo aviacijos ir kosmoso tyrinėjimų ir išmaniosios robotikos iki pramoninės automatikos ir specialios paskirties transporto priemonių – šešių ratų važiuoklės sistemos padeda įveikti įprastas mobilumo problemas, tokias kaip nelygus reljefas, ribota trauka, vibracijos kontrolė ir sunkiųjų krovinių gabenimas.
W6 Heavy Duty Wheeled platforma sukurta siekiant paversti pramoninių medžiagų tvarkymą, derinant stiprumą, stabilumą ir mobilumą į vieną inžinerinį sprendimą. Reiklioje aplinkoje, pvz., sandėliuose, gamyklose, logistikos centruose ir statybvietėse, neefektyvios transporto sistemos dažnai sukelia vėlavimą, pavojų saugai ir nereikalingas darbo sąnaudas.
Naudojame slapukus siekdami pasiūlyti geresnę naršymo patirtį, analizuoti svetainės srautą ir suasmeninti turinį. Naudodamiesi šia svetaine sutinkate su mūsų slapukų naudojimu. Privatumo politika